Как провод превращал дорогу в автопилот
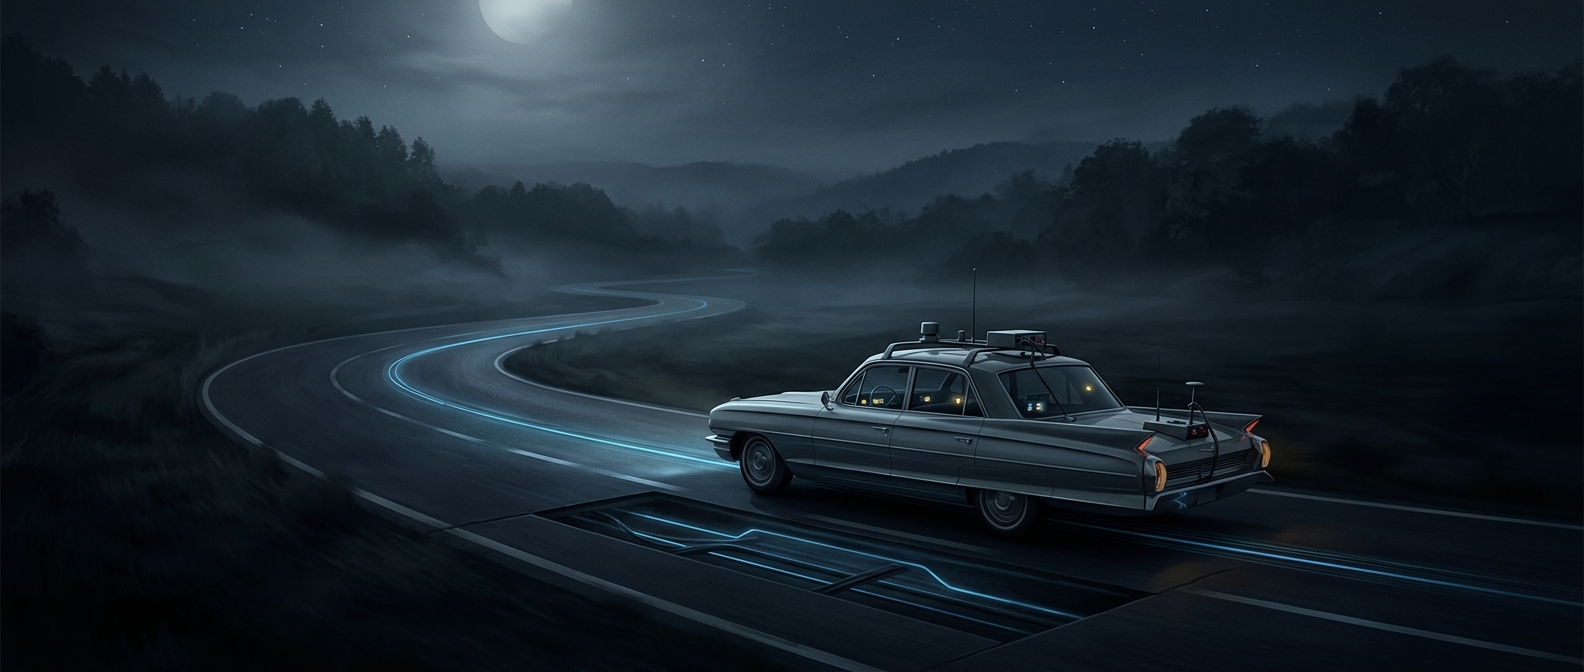
Под покрытием прокладывали направляющий провод, по которому пропускали электрический сигнал. Вокруг провода возникало электромагнитное поле — невидимая область, которую могли обнаружить датчики на машине. По тому, где сигнал улавливался относительно автомобиля, система понимала, отклонилась ли машина от заданной линии.
Дальше простая автоматика корректировала руление: автомобиль возвращался к проводу и следовал за ним. Дорога не толкала его и не задавала скорость — она сообщала, куда ехать. Поэтому «беспилотность» не означала, что машина сама распознаёт любые улицы и принимает решения, как современный робот: маршрут заранее задавала инфраструктура.
Удобство маршрута — и его границы
Такой принцип переносил часть сложности с автомобиля на трассу. На борту требовались датчики и средства управления рулём, но машине не нужно было самостоятельно видеть разметку, распознавать перекрёстки или выбирать путь. Пока провод шёл по нужной траектории, следовать ей можно было автоматически.
Плата за это — зависимость от специально подготовленной дороги. Чтобы изменить маршрут, мало повернуть руль или обновить программу: нужно было менять и прокладку направляющего провода. Съехать с такой трассы на обычную дорогу означало потерять ориентир, а несколько возможных направлений требовали отдельного решения на развилке.
В этой схеме «ум» автопилота был распределён между машиной и дорогой, причём дорога делала основную работу по навигации. Это позволяло упростить автомобиль, но привязывало автоматическое движение к конкретному маршруту: трасса буквально вела машину, пока та оставалась над проводом.