Почему зеркало становится ловушкой для камеры
Камера не измеряет глубину так, как человек, двумя глазами. Она получает плоское изображение и выводит расстояние из косвенных признаков: перспективы, размера предметов, теней и того, как меняется рисунок поверхности. Например, равномерно уменьшающиеся плитки часто подсказывают, что плоскость уходит вдаль.
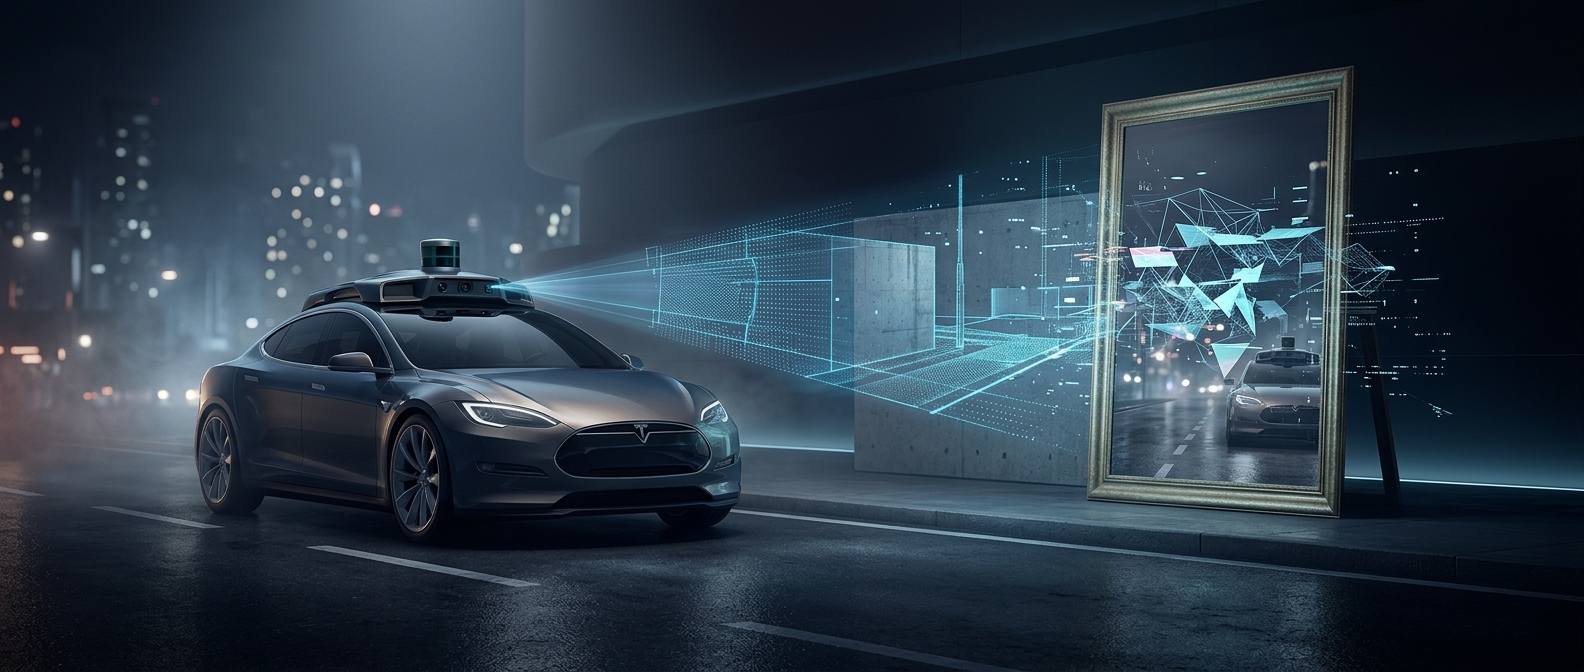
Зеркало сохраняет эти зрительные подсказки, но меняет их смысл. Оно показывает отражённую сцену — словно за своей поверхностью открывается ещё одно пространство. Для алгоритма изображение в зеркале может выглядеть как продолжение комнаты, хотя реального прохода там нет.
Как возникает ошибка
Предположим, камера видит раковину перед зеркалом. В отражении оказываются стены и предметы, уходящие в глубину. Если система пытается восстановить геометрию сцены по текстурам и перспективе, она может отнести эти признаки к пространству за раковиной. Тогда зеркало воспринимается не как плоская отражающая поверхность, а как окно в продолжение помещения.
Ошибка особенно вероятна, когда задача сводится к оценке глубины по одному изображению: без дополнительных данных неоднозначность трудно снять. Отражённая картина может быть визуально правдоподобной, хотя физически находится за плоскостью зеркала лишь как изображение.
Почему это важно для автомобильных систем
Для помощи водителю глубина — не отвлечённая характеристика: от неё зависит, как система размечает свободное место и расположенные рядом объекты. Если отражение принято за реальную геометрию, оценка сцены может оказаться неверной. Поэтому зеркала — пример ситуации, где знакомые человеку зрительные признаки вводят компьютерное зрение в заблуждение: картинка может убедительно изображать глубину там, где физически её нет.