Как машина превращает контраст на полу в поворот
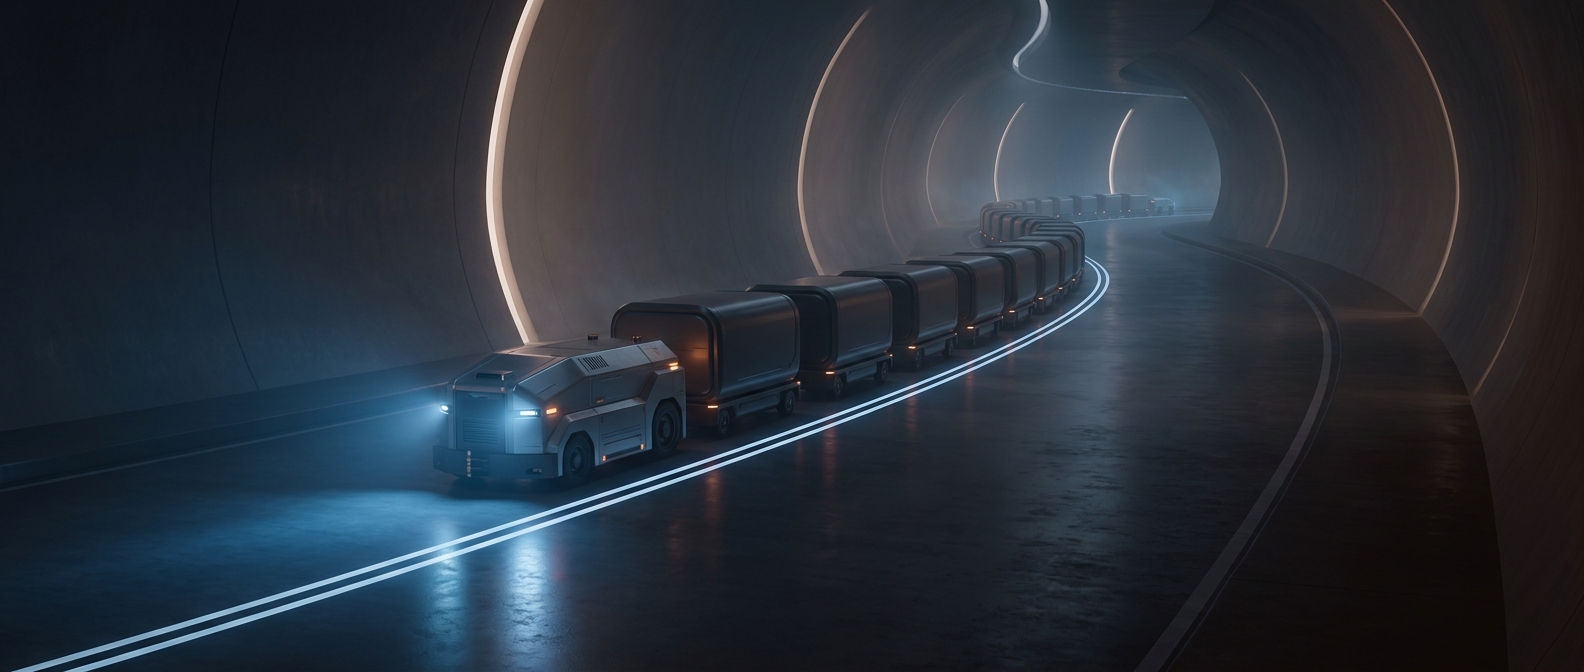
Под днищем тягача обычно размещают оптические датчики: они направляют свет на покрытие и измеряют, сколько света возвращается. Светлая краска и тёмный пол отражают его по-разному, поэтому датчики могут определить, где проходит граница линии. Контроллер сравнивает сигналы справа и слева и корректирует движение колёс: если линия сместилась в одну сторону, робот поворачивает к ней обратно.
Так машина не просто «видит» маршрут, а непрерывно исправляет небольшие отклонения. Это важно, потому что даже ровно нанесённая разметка не спасает от проскальзывания колеса, неровного стыка пола или неточного поворота.
Маршрут без рельсов — но не без ограничений
Краска или специальная лента заменяет направляющую конструкцию, которую пришлось бы крепить к полу. Маршрут можно провести по существующему покрытию, а при изменении схемы движения — перенести разметку, не перестраивая всю инфраструктуру. Для склада это означает, что путь тягача задаётся сравнительно простым изменением пола.
Но такой способ лучше всего работает там, где движение заранее организовано по определённым коридорам. Линия должна оставаться различимой: грязь, повреждения или малый контраст способны сбить датчики. Кроме того, разметка задаёт траекторию, но сама по себе не сообщает, свободен ли путь впереди; безопасность движения требует отдельного контроля препятствий и взаимодействия с людьми.
В результате нарисованный маршрут экономит место и строительные работы, но делает состояние пола частью системы управления: стёртая полоска может оказаться для робота такой же помехой, как повреждённый участок пути для обычного транспорта.