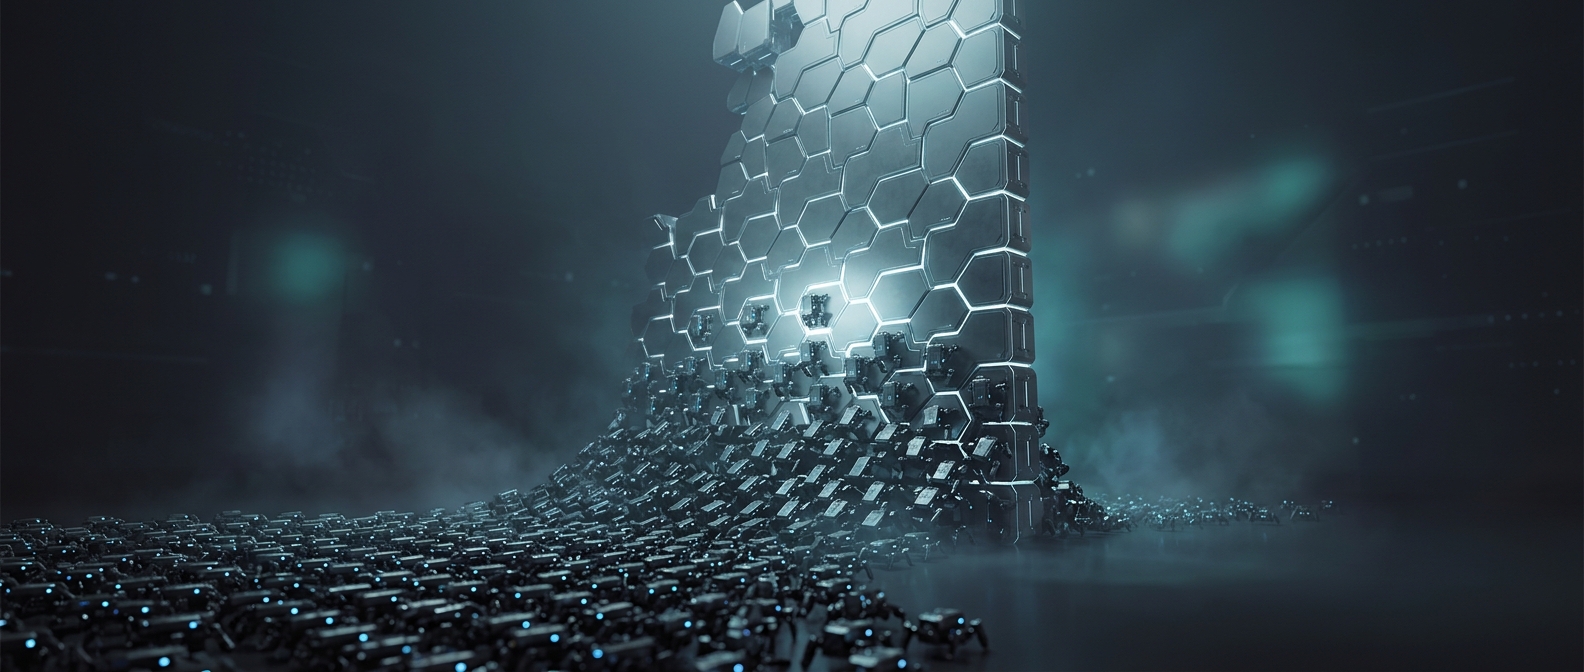
Как из локальных сигналов возникает общая форма
У каждого робота нет полного плана построения и связи с главным командиром. Он выполняет общие алгоритмы — набор правил поведения — и реагирует на то, что происходит рядом. Инфракрасный свет, невидимый человеческому глазу, позволяет устройствам обмениваться сигналами на небольшом расстоянии. Поэтому решение складывается из множества локальных взаимодействий: робот получает информацию от соседей и меняет собственное положение или направление.
Почему тысячам устройств не нужен центральный мозг
В централизованной системе один управляющий узел должен был бы отслеживать всех роботов и раздавать каждому команды. Здесь координация распределена: отдельные устройства не знают всей картины, но повторяют согласованные правила. Когда таких исполнителей много, их действия вместе создают движение всей группы — примерно так, как локальные реакции участников помогают толпе менять направление, хотя никто не руководит каждым шагом.
Это не означает, что роботы самостоятельно придумывают любую форму. Желаемое поведение заложено в алгоритмах; без этих правил сигналы соседей не сложились бы в осмысленное построение. Важная особенность в другом: для исполнения задачи не требуется отдельный мозг, который рассчитывает положение каждого устройства.
Сила и пределы коллективного управления
Такой подход позволяет координировать большое число машин без единой точки управления. Если один робот не справляется, остальные всё равно продолжают действовать по своим правилам, хотя итоговая форма может измениться. Цена распределённости — зависимость от локального обмена: каждый аппарат располагает лишь теми сведениями, которые получает рядом. Поэтому впечатляющий общий рисунок возникает не из единого взгляда сверху, а из множества небольших решений, согласованных инфракрасными сигналами.