Не газ, а непрерывная коррекция
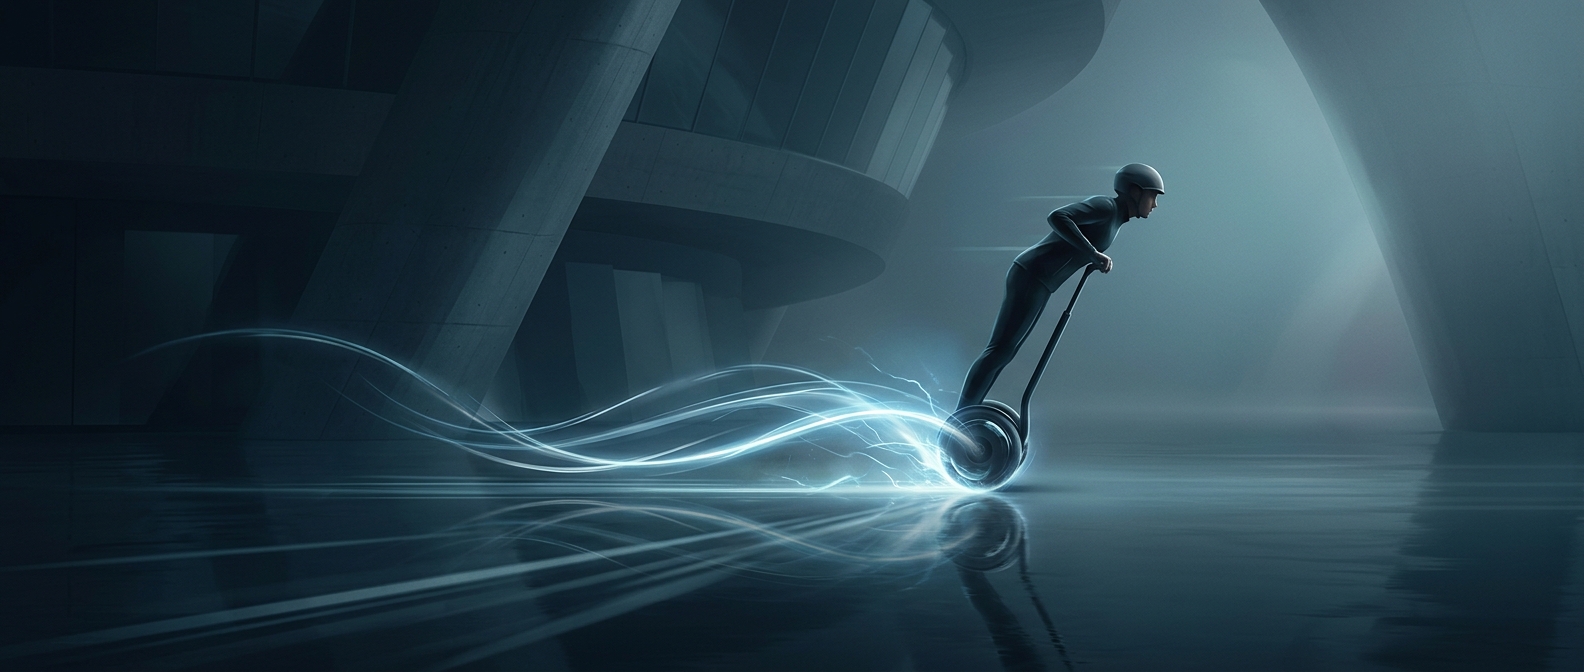
В Onewheel нет ручки газа: скорость задаётся тем, как райдер меняет положение тела относительно колеса. Но мотор не просто «видит наклон» и разгоняется по заранее заданной команде. Электроника постоянно сравнивает положение доски с её движением и корректирует вращение колеса.
Внутри работают датчики, отслеживающие наклон и поворот доски. Их данные поступают контроллеру — небольшому компьютеру, который снова и снова рассчитывает, как быстро крутить мотор. Если нос доски опускается, колесо ускоряется и перемещается под райдера; если райдер отклоняется назад, система замедляет его. Так возникает замкнутая обратная связь: движение меняет наклон, наклон вызывает поправку, а поправка снова меняет движение.
Почему наклон управляет скоростью
Когда человек переносит вес вперёд, его тело стремится уйти за точку опоры. Чтобы не потерять равновесие, колесо должно прокатиться вперёд и оказаться под ним. Мотор делает это быстро, поэтому небольшой перенос веса ощущается как плавное ускорение, а не как отдельное нажатие кнопки. Торможение работает по тому же принципу в обратную сторону.
Отсюда и необычное ощущение управления: райдер не столько командует мотору, сколько задаёт положение, которое доска пытается удержать. Управление кажется непосредственным именно потому, что электроника исправляет отклонение почти непрерывно.
Где заканчивается помощь автоматики
Доска может подставлять колесо под райдера лишь пока мотор способен достаточно быстро изменить его скорость. Резкий наклон, слишком большая нагрузка или препятствие могут превысить возможности системы: датчики и контроллер не отменяют инерцию и не гарантируют удержание равновесия. Поэтому управление требует плавных движений — райдер задаёт направление ускорения, а электроника помогает поддерживать баланс на одной точке опоры.