Как игровая камера научилась видеть расстояние
Обычная камера сообщает роботу, какие цвета и контуры попали в кадр, но почти не говорит, насколько далеко находятся предметы. Kinect решал именно эту задачу: его инфракрасная система помогала получать карту глубины — изображение, где каждому участку сцены соответствует расстояние до него.
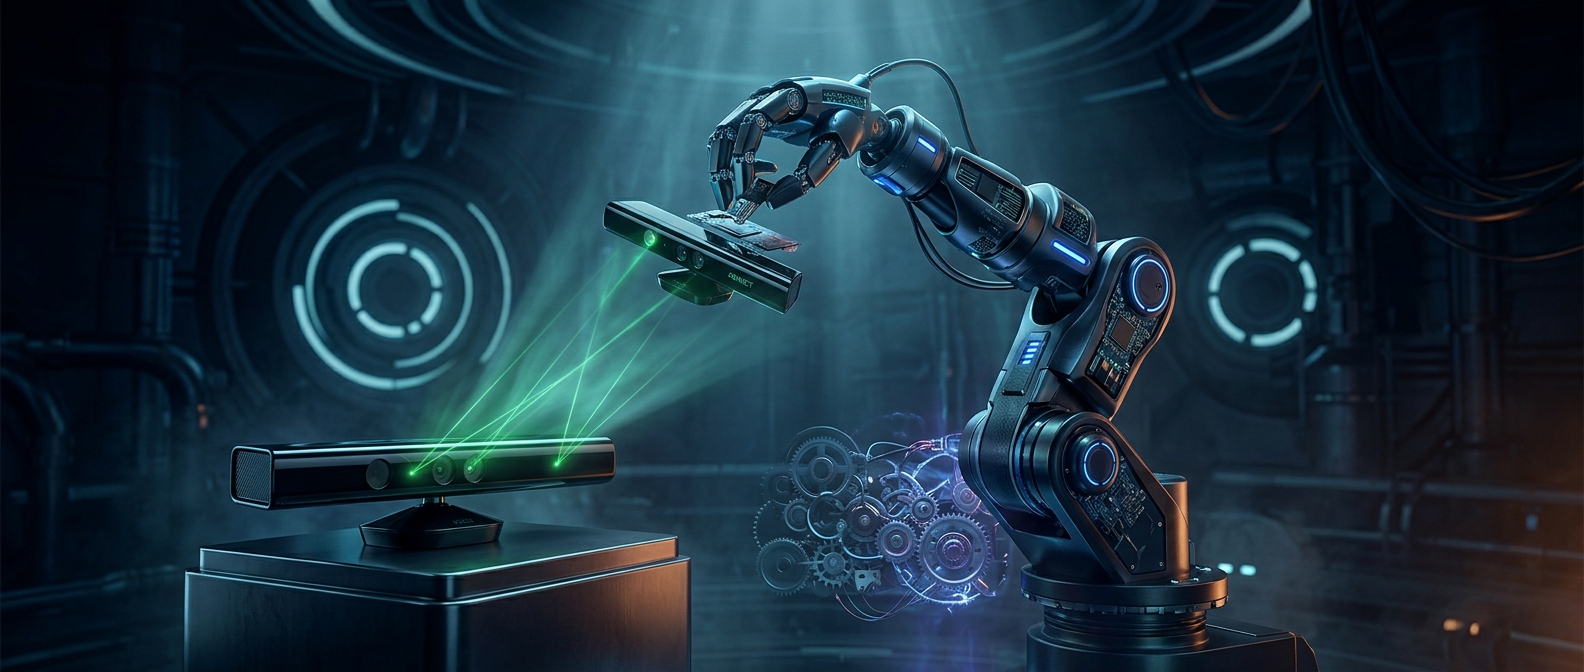
В первом Kinect инфракрасный проектор направлял на комнату невидимый для глаза узор, а камера фиксировала, как он искажается на поверхностях. По этим изменениям устройство оценивало расстояние. Инфракрасное излучение позволяло измерять глубину, не полагаясь только на видимый свет и цвет предметов.
Что робот мог сделать с такой картой
Измерения превращали в набор точек, описывающих ближайшие поверхности. По нему робот мог заметить стену, мебель или человека, оценить свободный проход и скорректировать движение. Это особенно полезно в помещении, где препятствия стоят на разных расстояниях, а одной плоской картинки недостаточно, чтобы понять, можно ли проехать между ними.
Датчик не прокладывал маршрут сам и не заменял всю систему управления. Он давал роботу зрительные данные о форме и расстоянии; программное обеспечение должно было обработать их, соотнести с движением машины и решить, куда ехать.
Почему игровая неудача стала техническим преимуществом
Для массовой игровой приставки Kinect обещал управление жестами и движениями тела, но такой способ взаимодействия оказался не настолько удобным и универсальным, чтобы стать привычной заменой контроллеру. Для робототехнических экспериментов планка была иной: исследователям требовался доступный способ получить трёхмерные сведения о комнате, а не идеальный интерфейс для каждого игрока.
Так один и тот же недостаток — необходимость строить цифровую модель пространства по показаниям отдельного датчика — стал полезной возможностью. Камера, не закрепившаяся как главный игровой контроллер, помогала роботам «видеть» расстояние до стола или стены и не двигаться вслепую.