Как наклон заставляет Segway двигаться
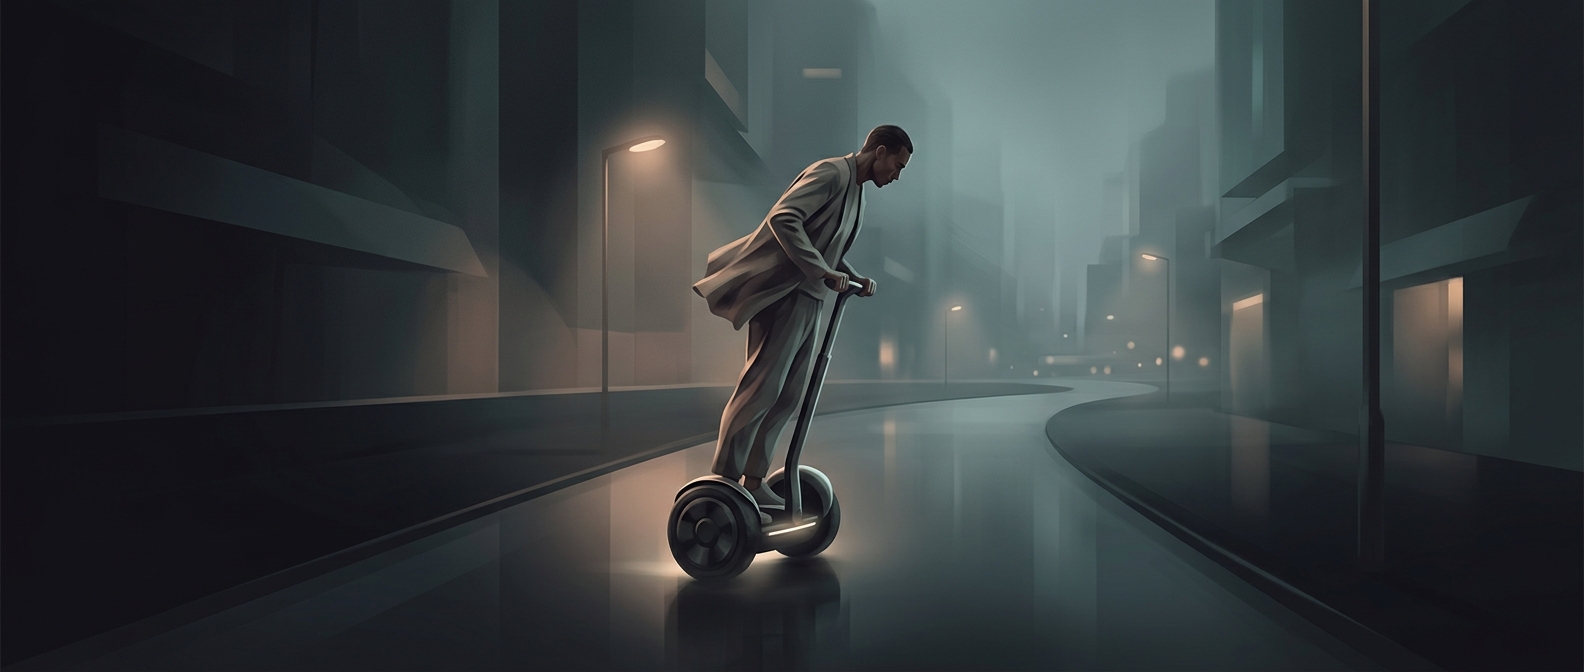
Segway удерживает человека на двух колёсах, расположенных на одной оси. В обычном велосипеде равновесие поддерживает движение вперёд, а здесь его постоянно поддерживает электроника: без коррекции платформа быстро наклонилась бы и опрокинулась.
Внутри устройства датчики измеряют наклон и вращение платформы. Контроллер сравнивает эти данные и снова и снова рассчитывает, как повернуть колёса. Когда водитель наклоняется вперёд, платформа меняет угол; моторы прокручивают колёса вперёд, чтобы вернуть её под тело. Чем сильнее наклон, тем активнее система стремится догнать сместившийся центр тяжести. Наклон назад вызывает обратную коррекцию и помогает замедлиться.
Равновесие становится способом управления
Это похоже на попытку удержать вертикально длинную палку на ладони: если она падает вперёд, ладонь нужно передвинуть туда же. Segway делает такую поправку автоматически и быстрее, чем водитель успел бы осознанно среагировать. При этом человек не просто пассажир: его поза задаёт системе, в какую сторону и с какой интенсивностью нужно перемещаться.
Устройство не читает намерения напрямую и не измеряет положение центра тяжести как отдельный объект. Оно реагирует на наклон самой платформы, который возникает, когда водитель переносит вес. А поворот выполняется отдельным управляющим элементом на рулевой стойке: наклон отвечает прежде всего за движение вперёд и назад, а не за выбор направления поворота.
Тело задаёт команду, а моторы превращают её в непрерывную серию поправок равновесия. Поэтому поездка ощущается не как управление машиной с педалью газа, а как движение на устройстве, которое всё время подхватывает тебя снизу.