Баланс здесь — непрерывная коррекция
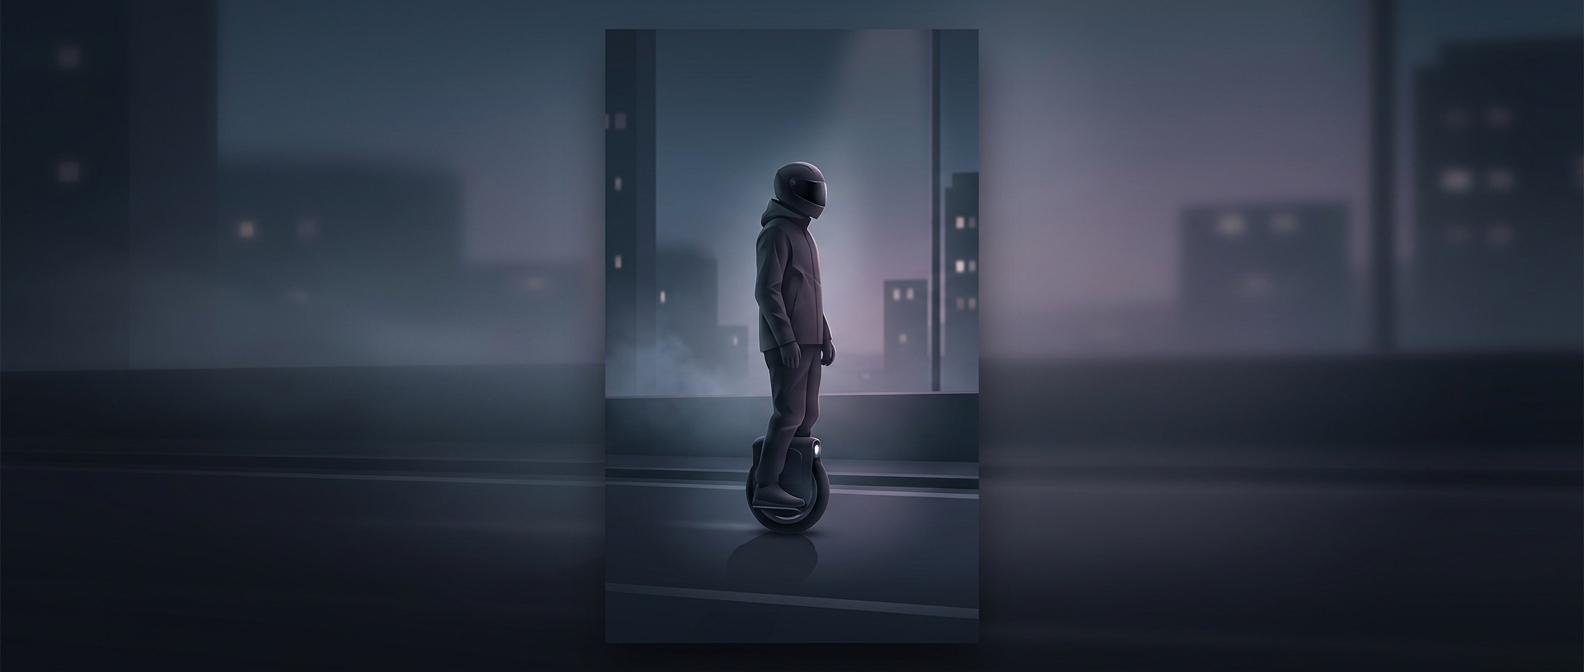
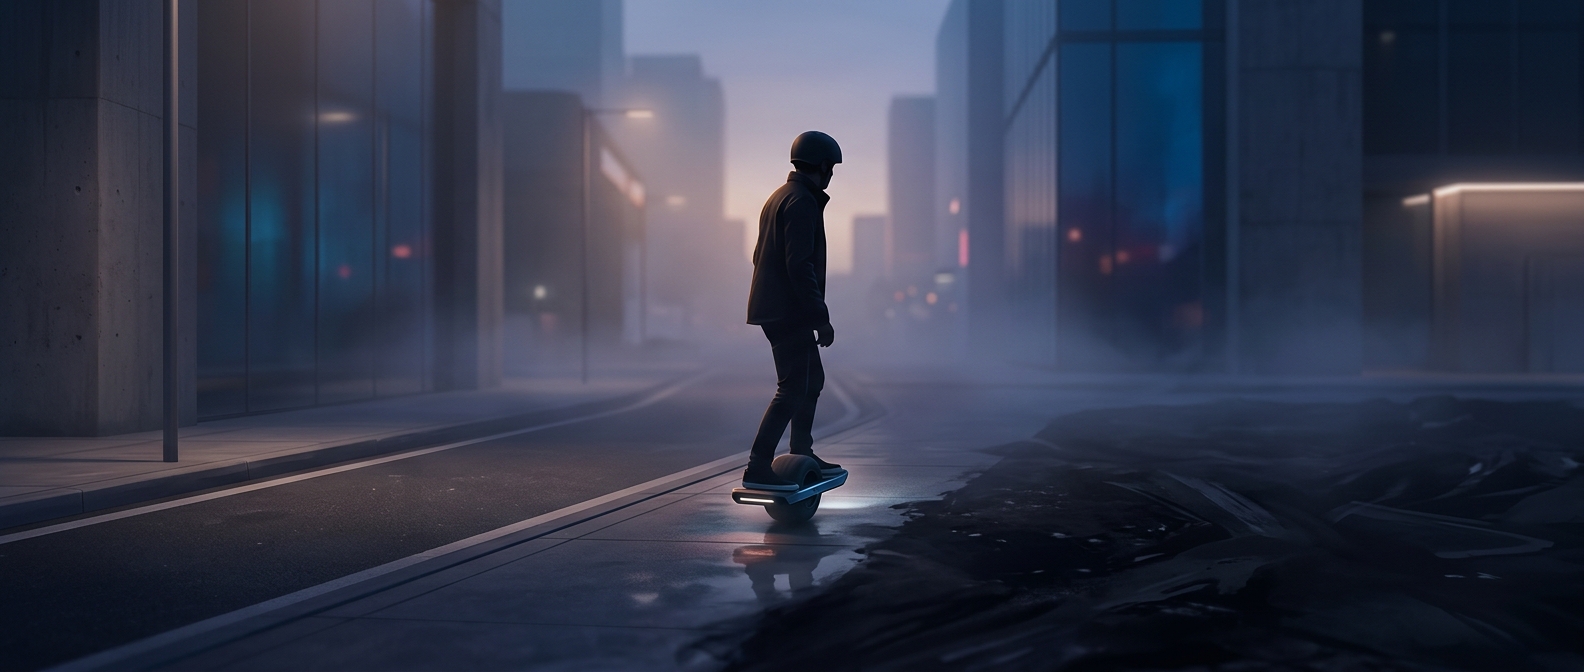
Когда райдер наклоняется вперёд, платформа меняет угол. Электроника считывает это движение и подаёт команду мотору: колесо ускоряется, чтобы вернуть опору под телом. При наклоне назад система снижает тягу или меняет её направление. Это замкнутый цикл обратной связи: датчики измеряют положение, контроллер рассчитывает поправку, двигатель выполняет её — и снова измеряются новые изменения.
Такой баланс не означает, что устройство едет само по себе. Райдер задаёт движение весом и сохраняет равновесие, а электроника быстро помогает удержать платформу. Чтобы повернуть, обычно переносят вес вбок и ведут колесо по дуге — примерно как на доске, но вся опора приходится на одну широкую шину.
Одна конструкция — несколько правил
Обычные транспортные категории чаще предполагают знакомую геометрию: у велосипеда два колеса, у скейтборда — четыре, у мотороллера есть отдельное рулевое управление. У Onewheel сочетание моторного привода, одной шины и управления наклоном не совпадает с этими привычными образцами. Поэтому в разных местах его могут пытаться отнести к разным классам или рассматривать по отдельным характеристикам — например, мощности и скорости.
От классификации зависит не только название в законе. Она может определять, где разрешено ехать, какие требования предъявляются к устройству и нужно ли соблюдать правила, рассчитанные на другой вид транспорта. Так возникает практический разрыв: техника уже существует и ездит по улицам, а местным нормам приходится решать, к какой дорожной логике её привязать.
Для райдера это не отвлечённый спор о терминах: один и тот же способ передвижения может по-разному вписываться в правила конкретного города или региона.