Как наклон превращается в движение
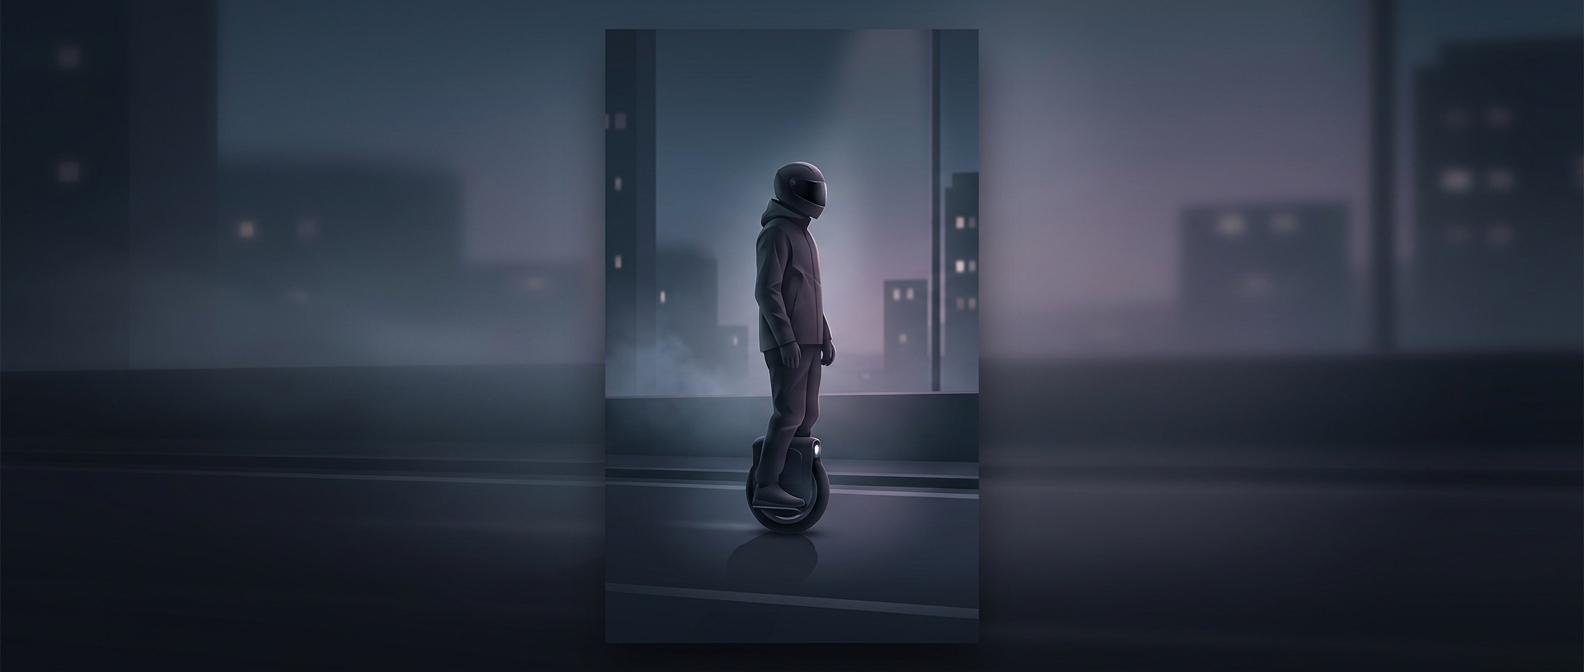
Моноколесо не удерживает человека неподвижно над точкой опоры. Оно непрерывно перемещает эту опору: когда тело наклоняется вперёд, колесо ускоряется в ту же сторону, помогая вернуть центр тяжести над пятном контакта с дорогой. Наклон назад вызывает торможение или движение назад.
Внутри устройства датчики измеряют, как меняется положение корпуса. Гироскоп фиксирует повороты и скорость наклона, а другие датчики помогают оценить, насколько колесо отклонилось от вертикали. Электронный контроллер сравнивает эти данные и меняет усилие электромотора — не после команды водителя в привычном смысле, а снова и снова, пока положение меняется.
Равновесие — это постоянная коррекция
Устойчивость здесь динамическая: колесо не «замерло» под ездоком, а непрерывно догоняет меняющееся положение его тела. Чем сильнее водитель переносит вес вперёд, тем больше система стремится разогнать колесо. Чтобы замедлиться, нужно изменить наклон назад — мотор начнёт сопротивляться движению, и колесо подкатится под тело с другой стороны.
Поэтому наклон становится не только сигналом равновесия, но и способом управлять скоростью. Резкое движение корпуса требует быстрой и сильной реакции мотора; плавное — более мягкой. Контроллеру приходится постоянно выбирать усилие, достаточное, чтобы поддержать ездока, но не вызвать рывок.
Почему помощь не отменяет ограничений
Электроника может корректировать положение лишь в пределах возможностей мотора, аккумулятора и сцепления шины с дорогой. Если колесо не успевает разогнаться, теряет сцепление или получает резкий удар, подставить опору вовремя может не получиться. Отсюда практическое следствие: моноколесо кажется простым в движении, но его равновесие зависит от непрерывной работы и человека, и машины.