Почему роботу важно понять, что именно перед ним
Для складского робота препятствие — не просто помеха на пути. Человек может внезапно изменить направление, а коробку можно объехать или аккуратно переместить — если система допускает это. Поэтому Proteus должен оценивать не только геометрию объекта, но и его тип.
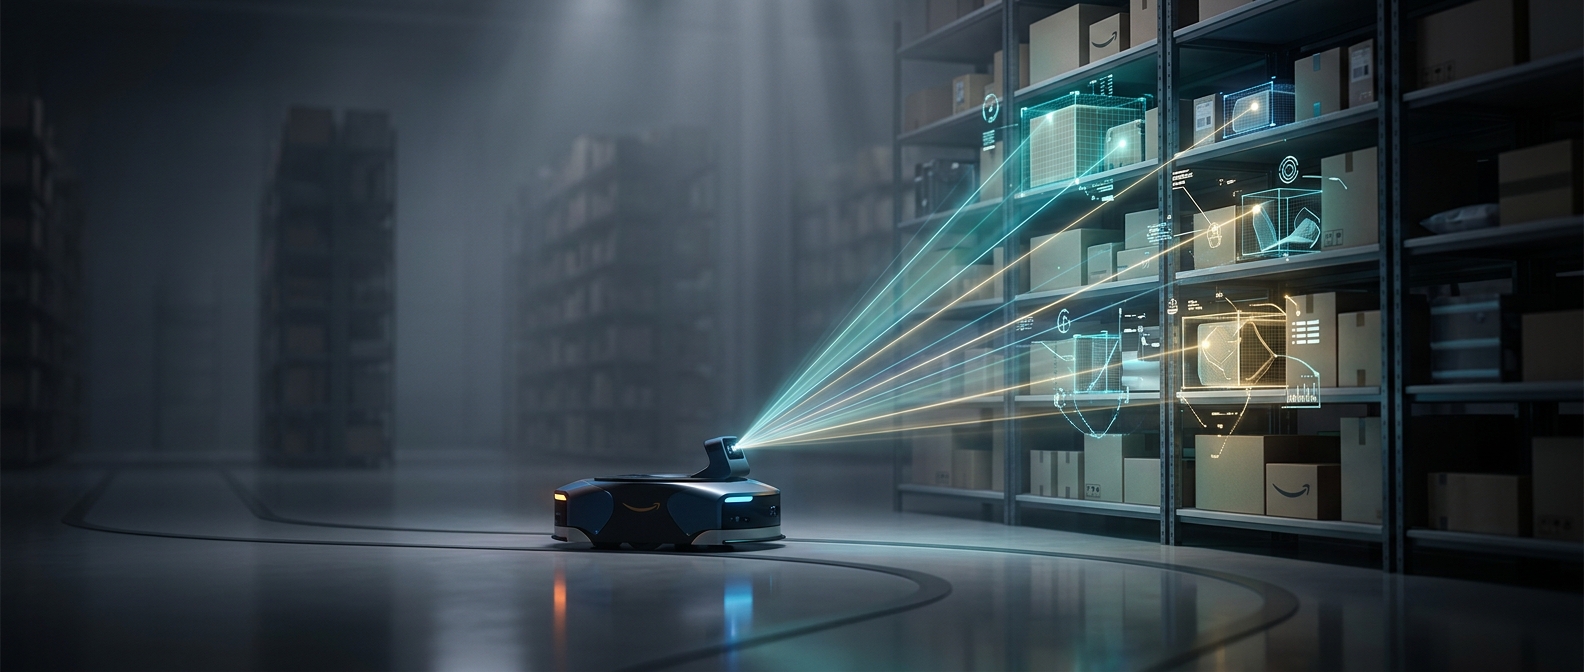
Эту задачу помогает решать семантическая локализация: робот сопоставляет данные сенсоров с окружающим пространством и определяет, какие объекты находятся рядом. «Семантическая» здесь означает, что система приписывает увиденному смысловую категорию — например, отличает человека от груза, а не просто отмечает пятно или контур.
Как распознавание меняет движение
Когда система обнаруживает человека, роботу нужно учитывать его возможное движение и оставить безопасное пространство. Коробка обычно неподвижна, но её тоже нельзя считать безразличным препятствием: если она хрупкая, столкновение может повредить содержимое. Различение объектов позволяет выбирать поведение с учётом ситуации, а не применять один и тот же манёвр ко всему, что оказалось впереди.
Это особенно важно на складе, где люди и техника перемещаются среди грузов. Роботу приходится принимать решение на ходу: продолжить путь, изменить траекторию или остановиться, если безопасно объехать объект не получается.
От отдельного манёвра к работе в общем пространстве
Такое распознавание не отменяет необходимости избегать столкновений — оно делает объезд осмысленнее. Если машина видит только форму, человек и коробка могут выглядеть как одинаковые препятствия. Если она распознаёт их категории, движение можно подстраивать под разный риск: бережно обходить груз и осторожно реагировать на человека, который способен двигаться сам.
В результате робот не просто прокладывает маршрут между предметами. Он учитывает, что в складском проходе рядом с ним находятся и вещи, которые нужно сохранить, и люди, которым нужно оставить безопасное место.