Как шум превращается в след
Пассивный сонар — это не один «микрофон», а система гидрофонов, подводных датчиков, которые улавливают колебания воды. По тому, как звук приходит к разным датчикам и меняется со временем, специалисты могут оценить направление на источник и проследить его движение. Шум винтов — лишь один признак: важны также работа механизмов, вибрации корпуса и то, как звук распространяется в конкретной части океана.
Но услышать цель — не то же самое, что сразу определить её точное место. Без собственного звукового импульса подлодка не получает простого ответа по времени его отражения. Акустические условия меняются с температурой, солёностью и глубиной: один и тот же шум в разных слоях воды может распространяться по-разному. Поэтому наблюдение требует времени и осторожной интерпретации.
Почему нужна карта, которой можно доверять
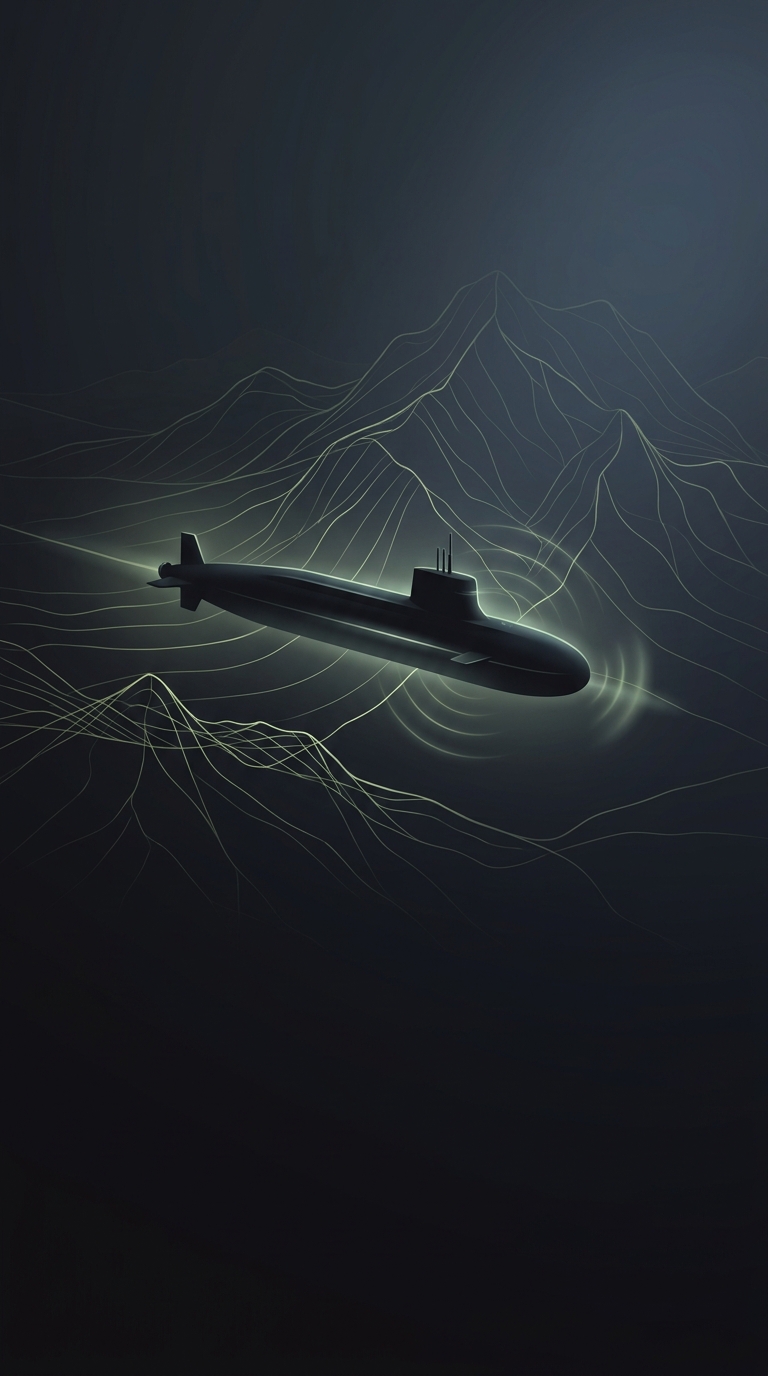
Под водой нельзя постоянно сверяться с береговыми ориентирами или спутниковой навигацией. Положение приходится вести по навигационным приборам и сопоставлять их показания с известными особенностями района. Здесь важны карты глубин и подводного рельефа: хребет, впадина или склон могут служить своеобразными ориентирами, если их положение достаточно точно известно.
Старые промеры глубин не обязательно бесполезны, но они могут быть редкими или неточными. Если реальный склон расположен не там, где ожидает экипаж, сопоставление с картой даст ненадёжную подсказку. А включение активного сонара, который сам посылает звук и принимает эхо, способно выдать присутствие подлодки. Возникает инженерный компромисс: меньше излучать — значит сохранять скрытность, но сильнее зависеть от качества прежних измерений.
В итоге подлодка не просто слушает океан: она сравнивает новые акустические наблюдения с накопленными сведениями о месте. Ошибка на карте становится не бумажной мелочью, а возможным расхождением между тем, где экипаж считает себя находящимся, и тем, что действительно лежит под килем.