Почему пассажирский дрон не просто увеличенная игрушка
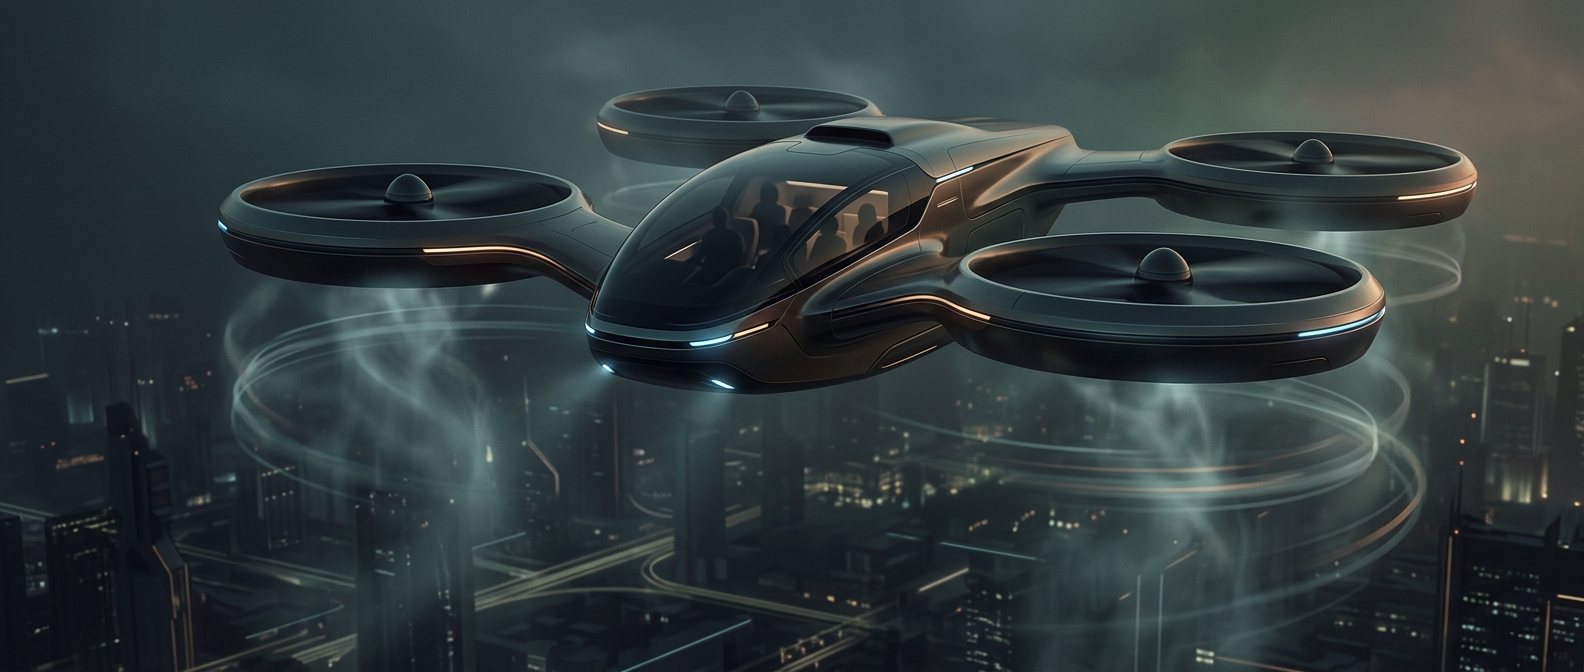
У маленького квадрокоптера роторы создают подъёмную силу, разгоняя воздух вниз. У пассажирского аппарата тот же принцип, но пассажир, кабина и батареи резко увеличивают массу. Чтобы поднять всё это, роторам нужно перемещать гораздо больше воздуха или делать это быстрее — и именно здесь начинаются главные инженерные компромиссы.
Подъёмная сила требует энергии
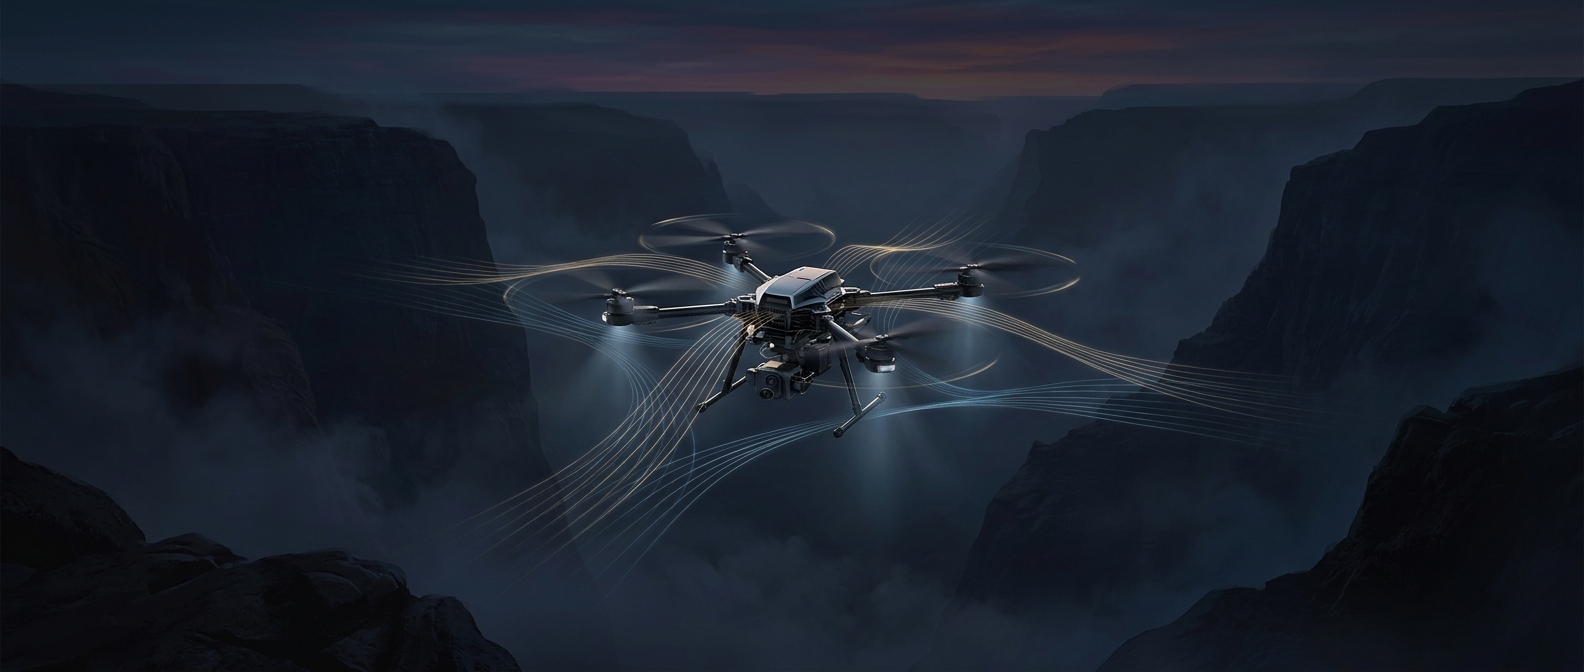
Несколько роторов распределяют тягу вокруг кабины. Электроника постоянно сравнивает показания датчиков с нужным положением аппарата и отдельно регулирует скорость моторов: если одна сторона начинает опускаться, система меняет тягу так, чтобы выровнять корпус. Такая автоматическая коррекция происходит непрерывно — пилоту не приходится вручную управлять каждым мотором.
Но удержание в воздухе само по себе расходует энергию. Чем тяжелее аппарат, тем большую тягу должны создавать роторы, а значит, тем больше мощности требуется. Батареи при этом тоже весят немало, и их приходится поднимать вместе с пассажиром. Получается замкнутый расчёт: запас энергии помогает лететь дольше, но увеличивает массу, которую нужно нести.
За простотой управления стоит сложная система
У многороторной схемы есть важное преимущество: вертикальный взлёт и посадка не требуют длинной взлётной полосы. Зато аппарат зависит от множества моторов, датчиков и управляющей электроники. Система должна не только удерживать равновесие, но и справляться с изменением тяги при поворотах, наборе высоты и снижении.
Поэтому сходство с квадрокоптером объясняет принцип полёта, но не масштаб ответственности. Когда на борту человек, устойчивость должна обеспечиваться всей системой — от роторов и питания до автоматики, которая каждую секунду корректирует движение.