Кабина зависела от реакции человека
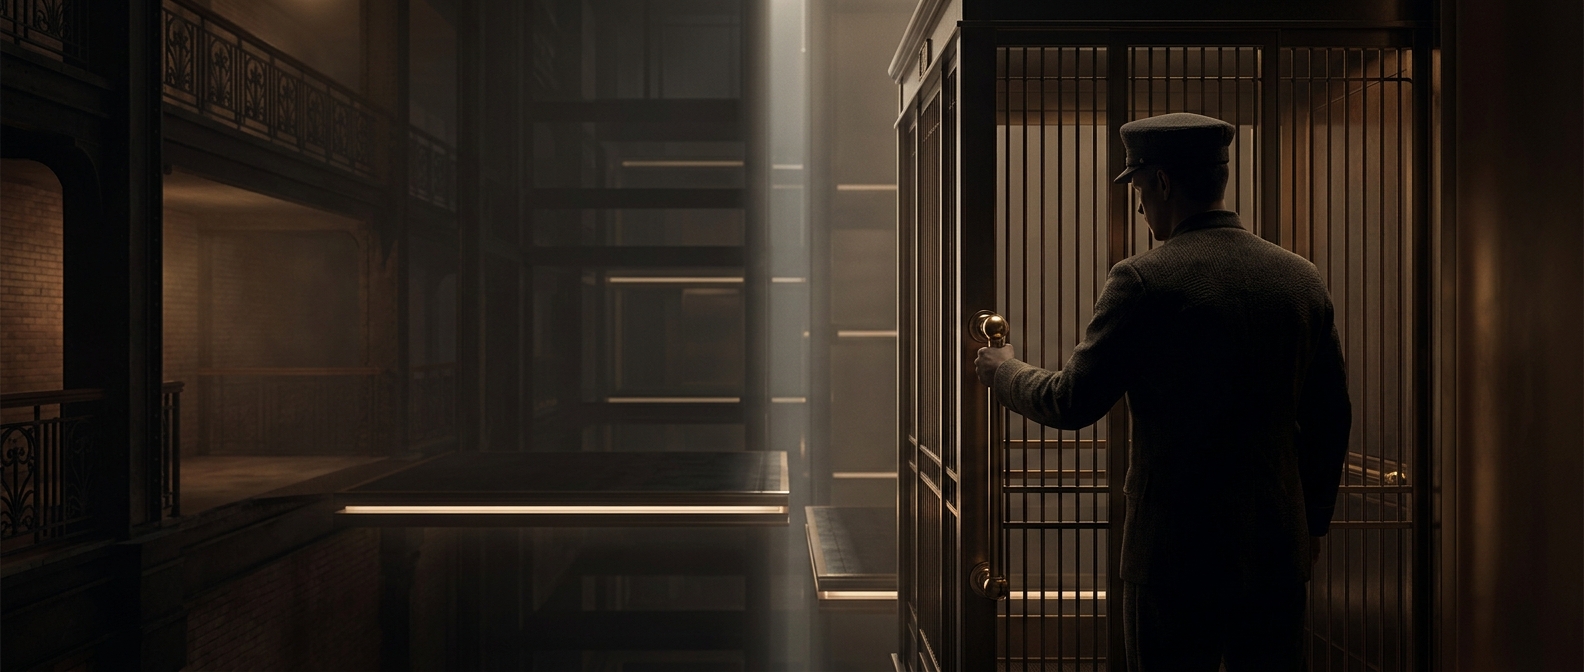
В старых лифтах оператор не просто нажимал кнопку этажа. Рычагом он управлял движением кабины: задавал направление, а затем снижал скорость и включал остановку. В некоторых системах рычаг напрямую или через электрическую аппаратуру менял режим работы привода — механизма, который поднимал и опускал кабину. Устройство управления могло различаться от лифта к лифту.
Оператору нужно было заранее оценить, где кабина находится относительно площадки, и начать торможение до нужного этажа. Он ориентировался на проходящие мимо отметки, движение кабины и собственные ощущения. Остановиться следовало так, чтобы пол кабины оказался примерно на одном уровне с полом этажа. Это и называют точной остановкой или выравниванием.
Почему промах был заметен
Кабина не всегда останавливалась в одной и той же точке с точностью до сантиметра: на движение влияли нагрузка и особенности привода. Поэтому оператору приходилось не только вовремя затормозить, но и при необходимости скорректировать положение. Если полы не совпадали, возникала ступенька — пассажиру приходилось перешагивать перепад, а с багажом или при ограниченной подвижности это было особенно неудобно.
Автоматическое управление постепенно взяло на себя часть этой работы: система могла сама замедлить кабину и точнее совместить ее пол с этажной площадкой. Но ручной лифт требовал от оператора постоянного внимания и навыка. Поездка зависела не только от двигателя, но и от того, насколько точно человек чувствовал момент остановки.