Наклон превращал вес пилота в команду
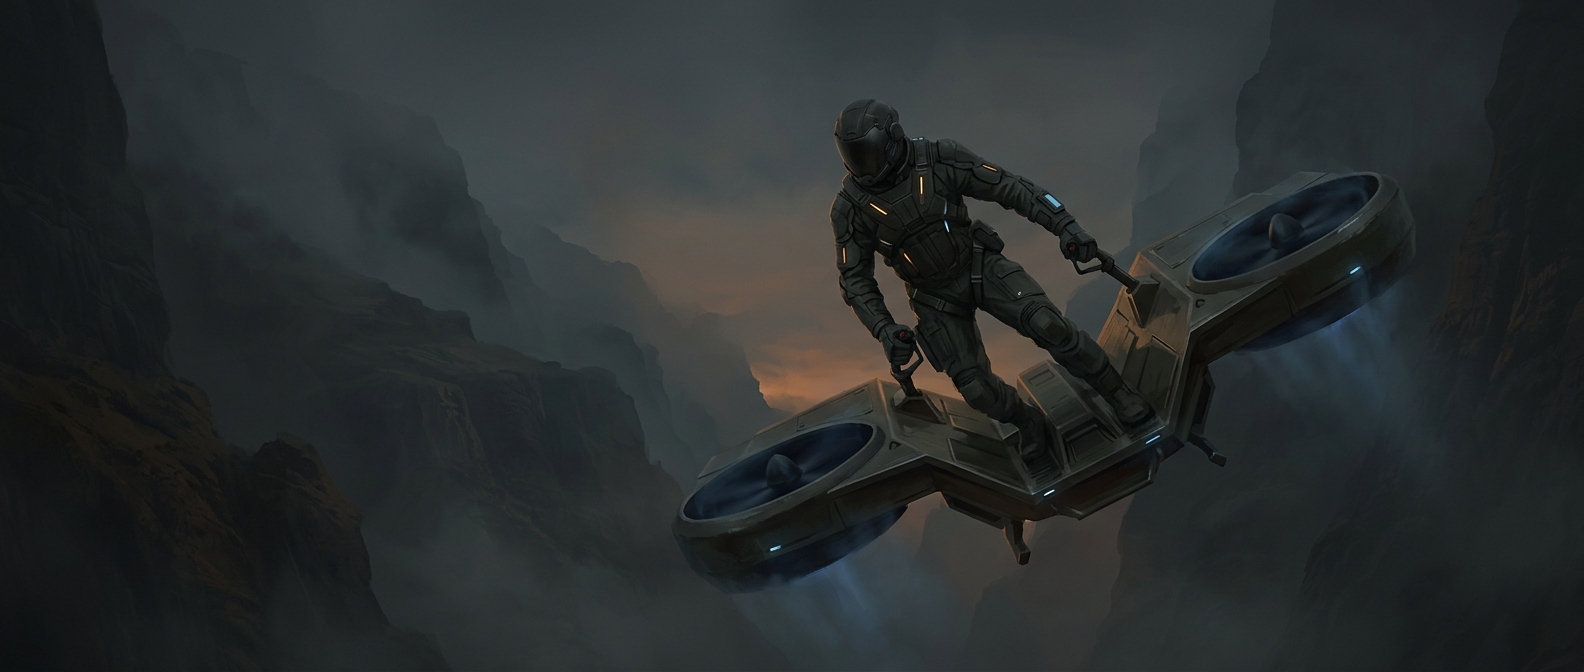
У такой платформы пилот не поворачивал руль и не задавал направление отдельным рычагом. Он смещал своё тело относительно машины, а вместе с ним — общий центр тяжести: точку, в которой условно сосредоточен вес платформы и человека. Если эта точка оказывалась в стороне от линии тяги двигателей, возникал вращающий момент — сила, заставляющая аппарат наклоняться.
Само смещение веса не толкало платформу вперёд или вбок. Оно сначала меняло её наклон. Когда аппарат поворачивался, тяга двигателей уже была направлена не строго вверх: часть её начинала разгонять платформу в сторону наклона. Так движение пилота превращалось в изменение траектории.
Почему требовалось чувство равновесия
Чтобы лететь в нужном направлении, пилоту приходилось не просто наклониться, но и вовремя вернуть корпус ближе к нейтральному положению. Иначе наклон продолжал бы нарастать, а аппарат — ускоряться в сторону. Это похоже на управление равновесием на скользком полу: небольшое движение помогает начать поворот, но для остановки приходится сделать встречное движение.
У такого способа управления есть важное ограничение: пилот действует не мгновенно и должен учитывать, что платформа сначала наклоняется, а затем меняет направление движения. Чем сильнее отклонение, тем заметнее горизонтальная составляющая тяги — и тем труднее удерживать аппарат над одной точкой.
Поэтому тело здесь служило не рулём в обычном смысле, а частью системы управления: пилот задавал наклон, а двигатели превращали его в движение. Чтобы направить полёт, нужно было сначала изменить положение самой платформы.